一、赛事基本信息
本次为2026年嵌入式芯片与系统设计竞赛——FPGA创新设计赛道紫光同创赛道
大赛宣讲视频: https://www.fpgalearn.com/course/72847.html
参赛福利:
- 进入全国总决赛的队伍,每队赠送一块7K级CPLD开发板
- 一等奖:免笔试+免技术面试,直达HR面
- 二三等奖:免笔试
二、紫光同创器件与工具链
器件系列
| 系列 | 定位 | 工艺 | 逻辑规模 | 关键特性 |
|---|---|---|---|---|
| Titan(泰坦) | 高性能 | 28nm / FinFET | 70K ~ 1.3KK | Serdes 12.5G(28nm)/ 28G(FinFET),DDR4/DDR5 |
| Cosmo(SOPC) | 异构计算 | 28nm / FinFET | 100K ~ 400K | 内嵌双核Arm Cortex-A53,支持FPGA+ARM联合开发 |
| Logos | 性价比主流 | 40nm / 28nm | 12K ~ 200K | 对标赛灵思Spartan-6(40nm)/ Artix-7(28nm),Serdes 6.6G |
| Compa(CPLD) | 小尺寸/低成本 | 55nm eFlash | 1K ~ 18K | 适合简单工控、消费类、小逻辑规模应用 |
大赛推荐板卡:40nm工艺50K规模(Logos一代)/ 28nm工艺100K规模(Logos二代)。
EDA工具链
- PDS:全自主知识产权,覆盖综合、布局、布线,已支持1.3KK级器件
- EDK:针对SOPC器件的ARM+FPGA协同开发工具链
- 仿真工具暂未集成在PDS内,需外挂
三、赛题一:基于RISC-V的CPU设计(FPGA实现)
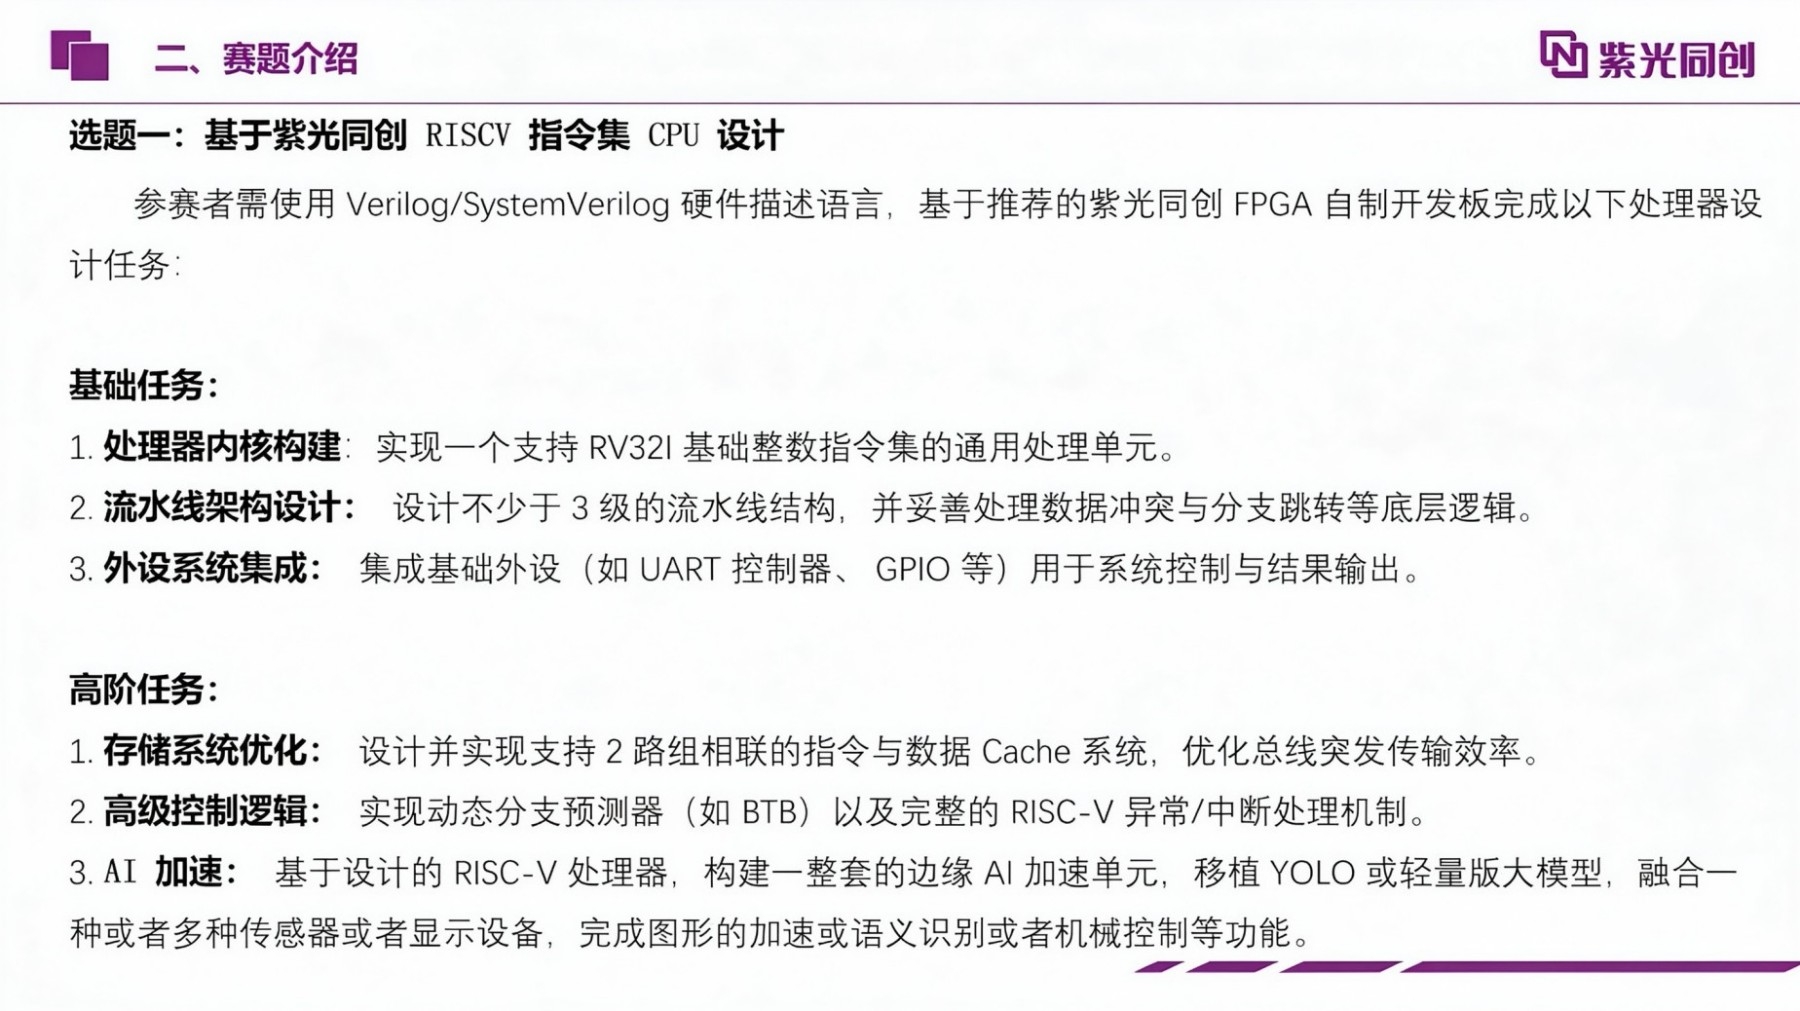
基础任务
- 在紫光同创FPGA上实现32位RISC-V基础指令集通用处理器
- ≥3级流水线,包含冲突处理、分支跳转机制
- 集成UART(用于打印执行结果)和GPIO外设
- 运行 CoreMark 跑分测试,运行时间≥10秒
高阶任务
- 构建Cache缓冲系统
- 实现中断/异常处理机制
- 集成AI加速单元,移植轻量级Yolo或其他轻量模型
- 构建完整应用场景(游戏机、工控机、采集卡、逻辑分析仪、加速卡、图像识别等)
测评方式
- 性能评测维度:执行效率 + 时钟频率 + 资源效率(三者综合)
- 使用RISC-V 32 GCC编译链
- 提交材料需含:模块划分、实现思路、性能分析报告、测试结果、关键波形截图
参赛建议
- 指令正确性优先:不是比指令集数量多少,每条指令都要正确执行
- 基础任务大部分队伍都能实现,高阶任务是拉开差距的关键
- CoreMark跑分 + 主频 + 资源占用综合评估
- 应用场景是最大区分项——“不仅设计了CPU,还把它用起来了”
四、赛题二:任意角度图像畸变矫正(FPGA图像处理)
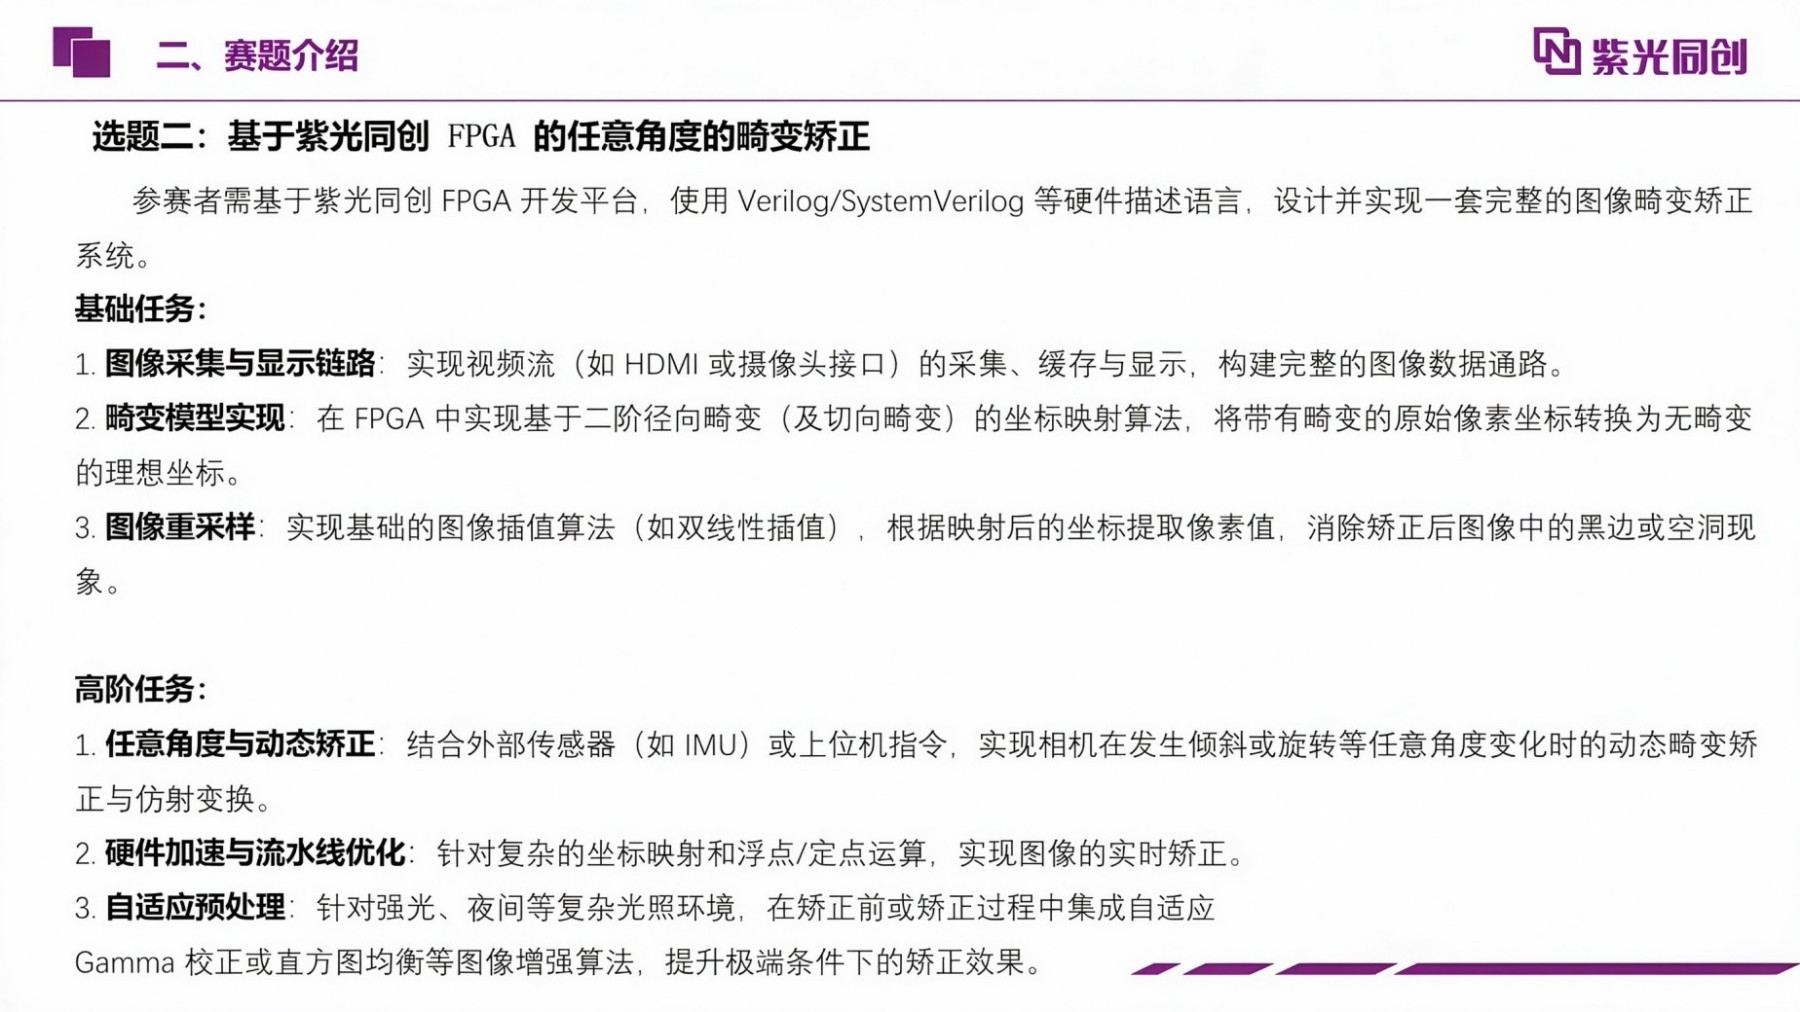
基础任务
- 实现视频流输入 → 缓冲 → 畸变模型处理 → 显示完整链路
- 实现图像重采样(如双线性插值)
- 将畸变图形“拉正”
高阶任务
- 支持任意角度矫正,动态跟随矫正
- 构建实时流水线,低延迟处理
- 适应复杂环境(强光/弱光),增加光照补偿等预处理
测评方式
- 使用高精度棋盘格或圆形+十字格标定图
- 评估维度:标定参数解析(相机内参矩阵 + 畸变系数换算)矫正前/后效果对比实时帧率(60fps > 30fps > 15fps)处理延迟(越低越好)资源利用率(同等性能下资源占用少者占优)
参赛建议
- 先跑通视频输入→显示通路
- 重采样用双线性插值等方式
- 高阶:任意角度矫正/动态跟随/复杂环境补偿
五、赛题三:智能驾驶辅助系统(ADAS方向)
基础任务
- 图像采集与显示:视频流输入→系统处理→输出显示
- 对输入图像进行场景监测与处理
高阶任务
- 多路视频采集与处理(拼接/融合,类似360°全景影像)
- 降低处理延时(事故发生在1-2秒内,延时越小越好)
- 多场景感知:行人、自行车、电动车、各类车辆、红绿灯等
- 特殊环境适应:强光、夜间、暗光等
测评方式(四种测试场景)
- 特定场景视频:红灯停、绿灯行、斑马线行人制动等
- 道路场景视频:变道、超车、前方事故、行人/电动车闯入等
- 导航+真实道路视频:模拟完整自驾场景(含导航箭头指示:左转/右转/直行)
- 违规场景视频:测试系统对突发违规行为的识别
现场测试时,评委提供U盘含上述视频,需现场跑通并展示结果。
输出要求
- 在图像上OSD叠加显示决策结果(如“制动”、“左转”、“行人检测”等),或用LED灯指示
- 不仅要“判别”,还要有反馈与指示——显示系统下一步要做什么动作
重要边界
- 核心必须是紫光同创FPGA,ARM/MCU只作辅助
- 视频源建议从FPGA输入,若从ARM进/出,评委难以判别FPGA是否真正参与
- 可增加MCU辅助,但主体功能须在FPGA板卡上实现
参赛建议
- 先打通FPGA视频采集→显示通路
- 选定1~2个核心场景(如红绿灯识别+行人检测)做深做透
- 在图像上做OSD叠加显示决策结果
- 多路扩展/多场景覆盖/特殊光照处理属于锦上添花
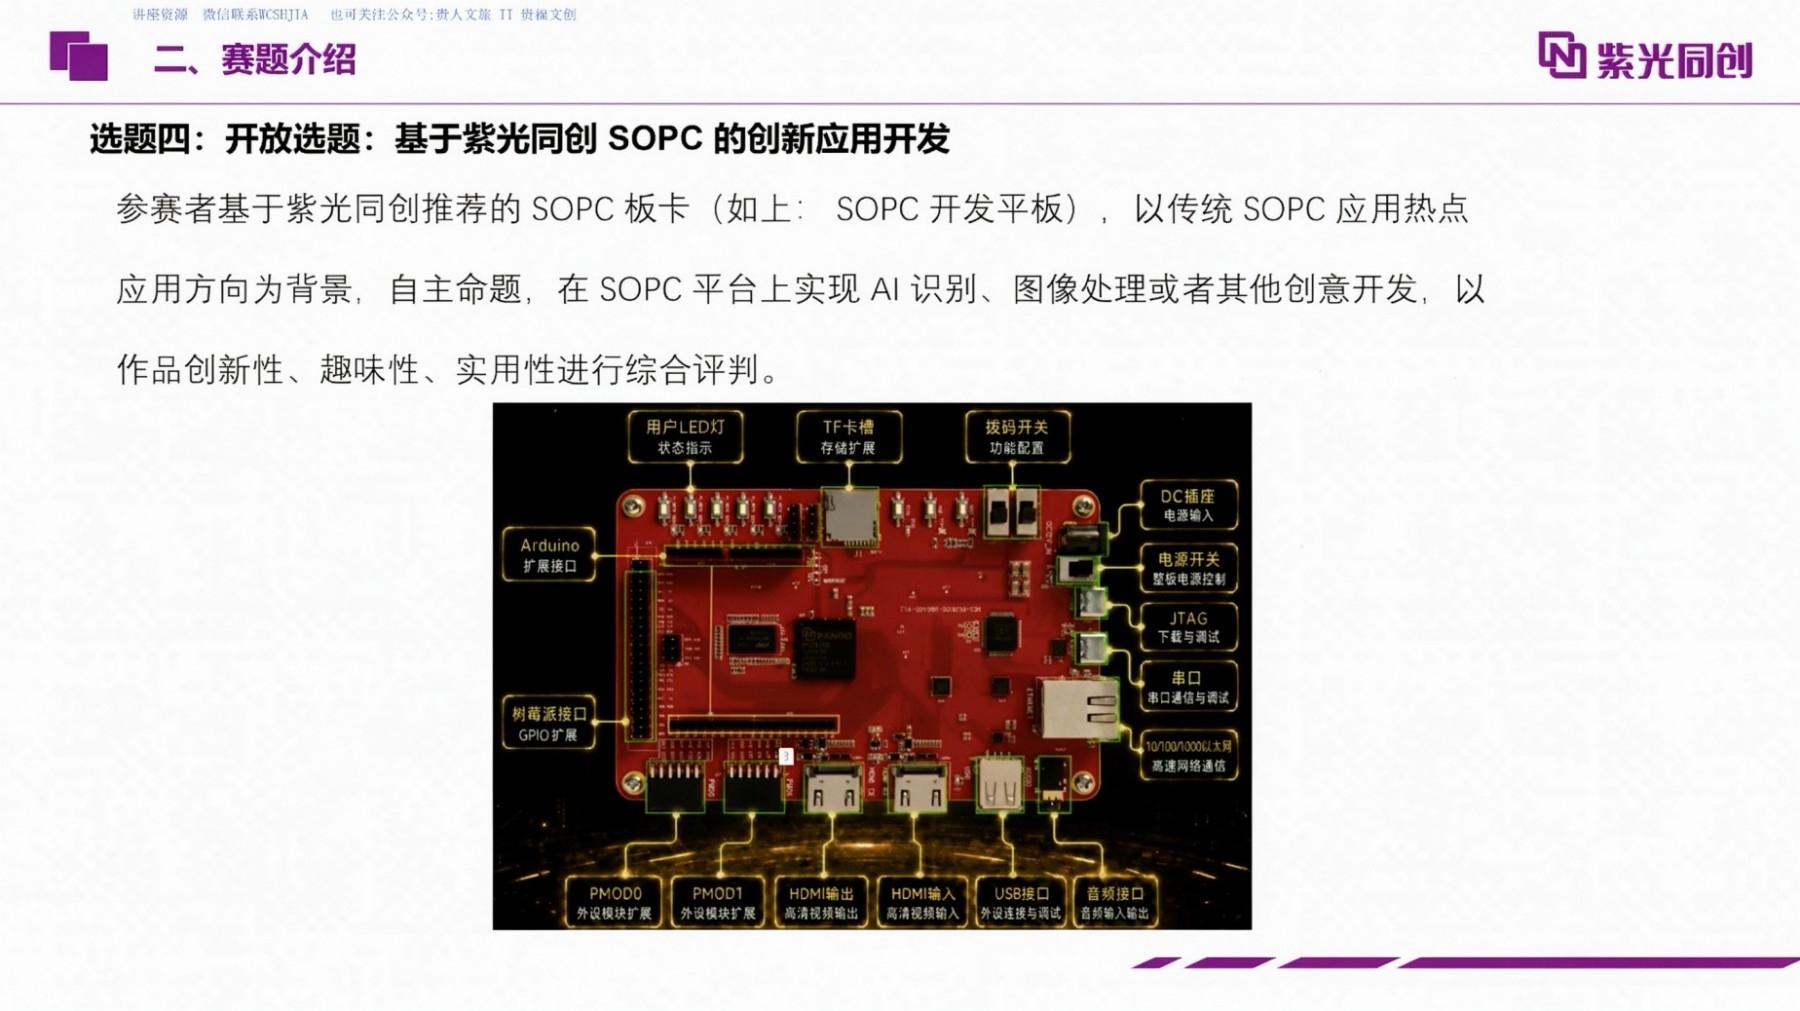
六、赛题四:SOPC器件自由命题应用(FPGA+ARM异构)
- 使用紫光同创Cosmo系列SOPC器件(含双核A53 + FPGA逻辑)
- 基于创新性、趣味性、实用性自由命题
- 发挥ARM+FPGA异构计算优势,利用片内高速总线交互
- 生态搭建比传统FPGA复杂,但EDK工具链已相对成熟
- 适合AI识别 + ARM控制 + FPGA加速相结合,或赛题三场景在SOPC单芯片实现
参赛建议:
- 适合有嵌入式Linux / ARM开发经验的队伍
- 选题建议:AI边缘计算、工业视觉检测、多传感器融合、便携式仪器等
- 评分类别:创新性 > 实用性 > 趣味性
七、整体参赛策略
赛题选择参考
- CPU设计/体系结构方向 → 赛题一
- 图像处理/视频算法方向 → 赛题二
- 嵌入式AI/自动驾驶方向 → 赛题三
- ARM+FPGA异构方向 → 赛题四
时间规划
- 1-2月:确定赛题,搭建环境,跑通基础例程
- 3-4月:完成基础任务,记录性能基线
- 5月:高阶优化,构建场景Demo
- 6月:文档+视频,演练演示
注意事项
- 完整链路贯通是基础分保障
- CoreMark分数、帧率、延迟、资源占用率需有实测记录
- 用波形截图、标定前后对比、OSD叠加等方式佐证实现
- 赛题一/三/四尤其重视“用起来”
资源
- B站:紫光同创器件使用系列视频
- 技术论坛:紫光同创官方技术支持论坛
- QQ群:两个技术支持群
- 远程平台:在线FPGA调用平台(含逻辑分析仪功能,人多可预约)
避坑要点
- 不能只跑通Demo无应用场景
- 文档须有模块图、时序图、波形截图、测试数据表自证
- 赛题三不能全靠ARM,FPGA必须核心参与
- 提前准备好现场演示素材,完整过流程
八、获奖福利
- 国赛队伍:每队一块7K CPLD开发板
- 最佳工程奖/最佳创意奖:神秘大奖
- 一等奖:免笔试+免技术面试,直达HR面
- 二三等奖:免笔试
评论 0